下一代 EUV 光刻机
面向先进制程与先进封装的下一代国产 EUV 光刻机,无掩模全息直写扫描架构。 同一技术底座衍生两条机型产品线:静态成像光刻机以确定性反射图案一次直投成全场像,以产能与一致性为取向; 软件定义成像光刻机以相位可编程阵列按软件即时定义图形,以灵活度与迭代速度为取向。 覆盖原理样机 → 工程样机 → 验证机全流程研发,构建自主可控的底层知识产权体系。
整机结构透视
原理样机阶段整机三维设计模型:防护蒙皮与工作腔已作透明化处理,可见工作腔内部功能分区、机架后侧全域设备带与底部隔振支撑结构,以及各子系统的空间布局关系。
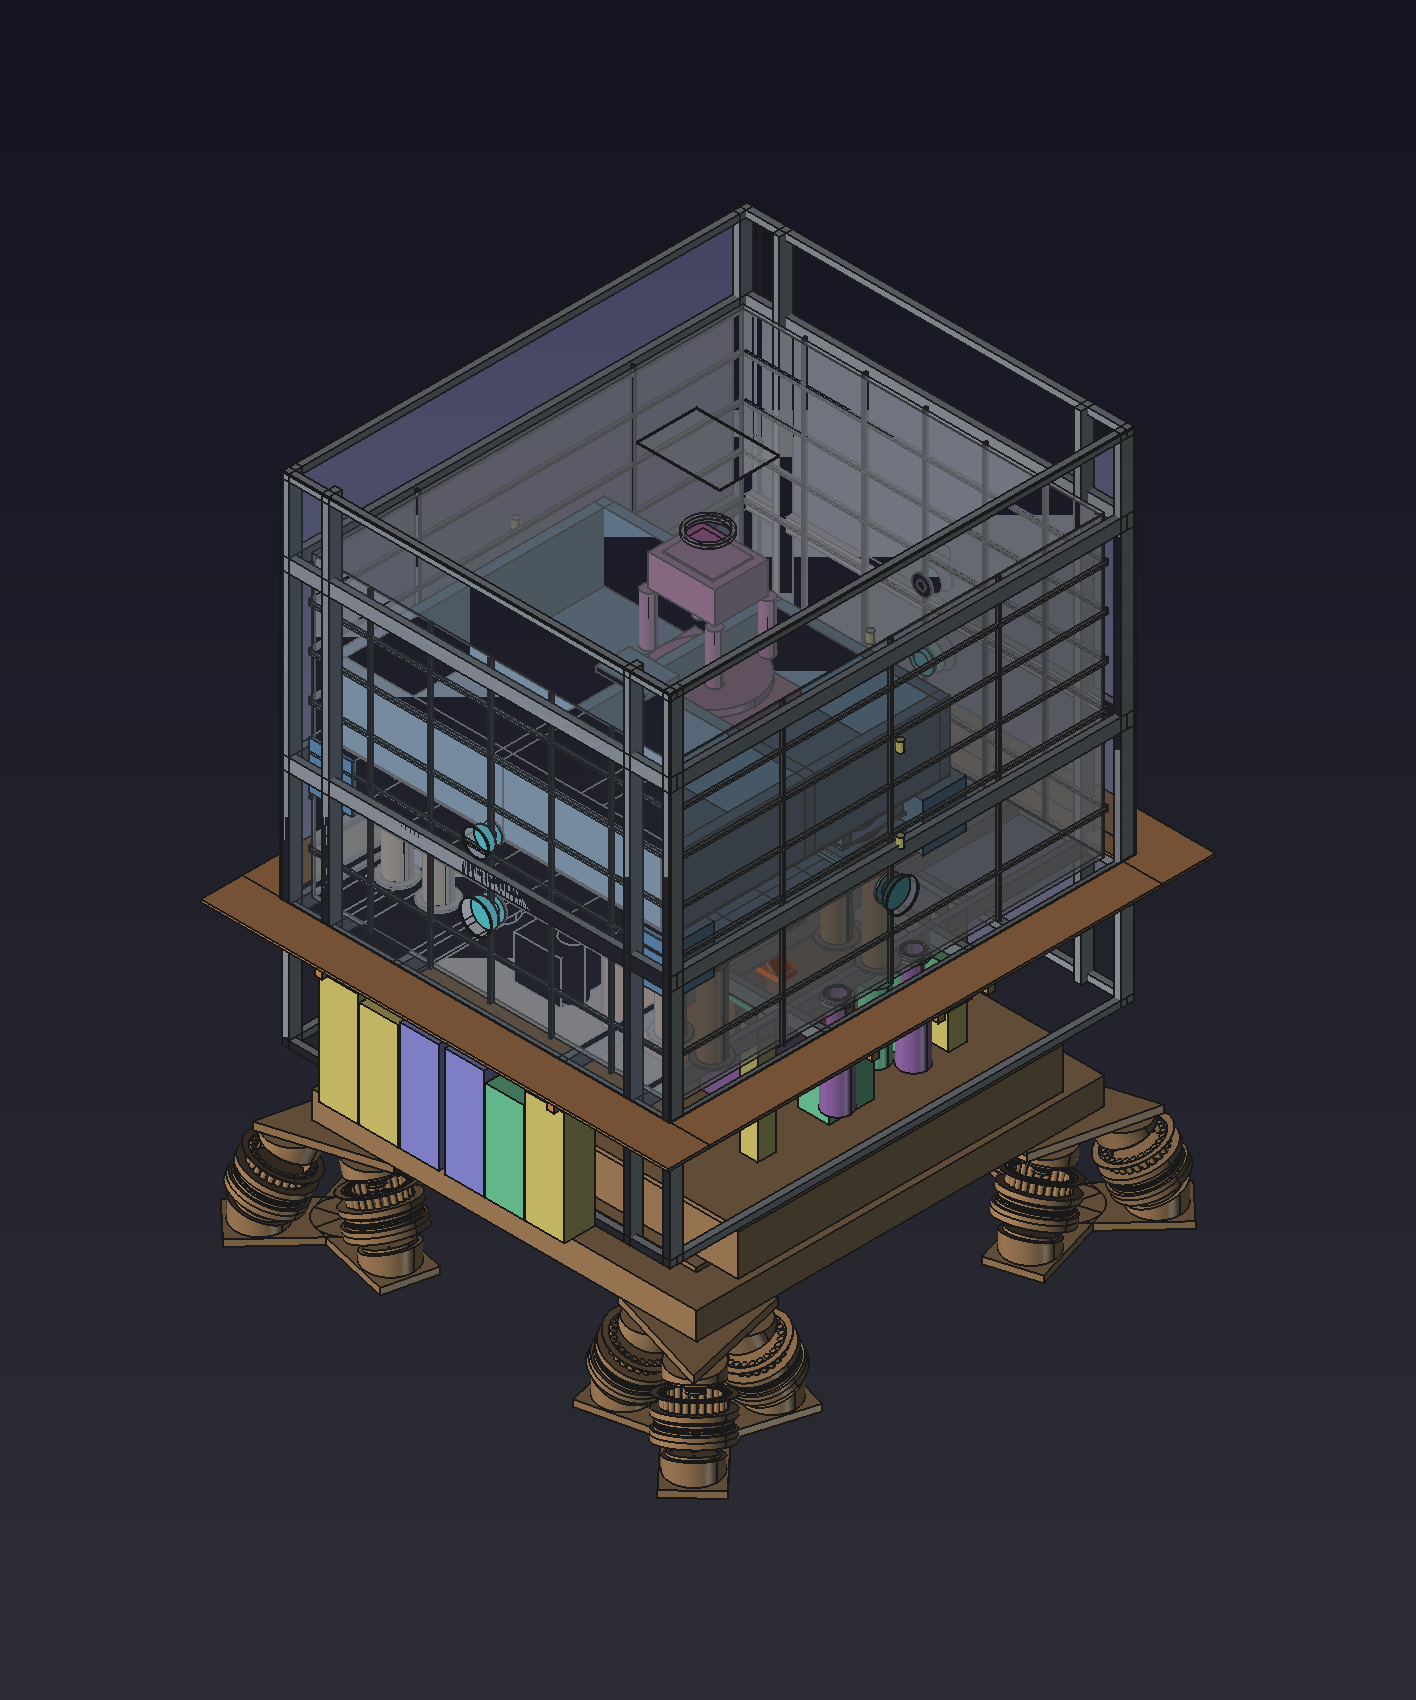
整机纵向分层与设备分区
- 上部光学区:光学层与 MEMS 相位阵列层,凹面主镜与光路安装座集成于工作腔上部。
- 中部工作区:一体化承压工作腔,内含三级工件台与工件交接机械臂,腔体三侧设观察视窗。
- 底层光源区:EUV 光源发射与准直子系统采用下沉式独立密闭舱,居机架底层中部,经带隔离闸阀的真空光路连通管与工作腔相连。
- 底层设备区:真空系统与外围真空设备机组分列底层光源舱两侧,互不干涉。
- 后侧 B 面设备区:洁净、温控、电控机组集中落位机架后侧通高独立带,设专属维保纵深与整面快拆蒙皮,维保作业不进入正面工艺闭环。
- 真空过渡仓:工件在常压环境与工作腔之间的转运、对接与真空过渡通道。
四条差异化技术支柱
区别于传统 EUV 路线,本项目从成像原理与曝光时序层面重构系统架构,形成自主技术体系。
两条机型产品线
摒弃平面物理掩模,将像素设置在非球面主镜上,高斯成像和傅立叶成像之后的全新范氏成像,成像由凹面主镜表面像素反射的收敛光斑阵列直投完成。 同一技术底座衍生两条机型:静态成像光刻机以确定性反射图案一次直投成全场像,软件定义成像光刻机 以相位可编程阵列按软件即时定义图形,从架构上压缩光学系统复杂度与掩模全链路成本。
软件定义成像
自研曲面活塞式相位调制 MEMS 阵列芯片,以法线轴向活塞位移配合凹曲面微镜实现像素级相位编码, 具备连续相位调控能力,是软件定义成像机型的核心调制器件,图形由软件即时定义与切换。
变周期膜系
角度自适应变周期布拉格多层膜反射镜组,以「镜间差异化基准周期粗匹配、镜内径向梯度精补偿」 两级调谐,使全光路反射元件在各自工作入射角范围内保持共振条件。
步进飞行曝光
软件定义成像机型专属的曝光体系:三级分层解耦平台保证匀速连续飞行,曝光时序由脉冲辐射时间窗选通、不设机械快门, 并以双轴亚像素交织与逐帧逐像素曝光权重调制在原始像素粒度之上细分有效寻址精度。 静态成像机型不涉及飞行扫描,采用快门式静态全场曝光。
知识产权布局
围绕「芯片—光学—成像—整机」四个层级建立完整自主专利池(含极紫外光源、XUV 多层反射镜制造工艺、超精密隔振、光学元件检测与多工件台抗振解耦方向),并对超精密隔振与多工件台抗振解耦方向同步提交实用新型专利申请,形成「发明+实用新型」双类型布局,专利池持续迭代提交。
已受理发明专利(14 项)
| 申请号 | 发明名称 | 申请日 | 状态 |
|---|---|---|---|
| 202611238142.0 | 一种凹镜光斑直投 EUV 成像系统 | 2026-08-14 | 已公开 |
| 202611347014.X | 一种角度自适应变周期布拉格多层膜反射镜组 | 2026-09-02 | 已受理 |
| 202611390610.6 | 一种曲面活塞式相位调制 MEMS 阵列芯片 | 2026-09-09 | 已公开 |
| 202611409275X | 一种 MEMS 微纳扫描成像精密光刻整机系统 | 2026-09-10 | 已受理 |
| 202611506078.X | 一种 XUV 波段平面或曲面多层反射镜模板沉积复制制造方法 | 2026-09-24 | 已受理 |
| 202611531916.9 | 一种动态零点自校准双法兰减振器及六轴超精密主动减振系统 | 2026-09-30 | 已受理 |
| 202611540777.6 | 一种高精度反射镜母模板的电子束检测与面形优化方法 | 2026-09-30 | 已受理 |
| 202611542465.9 | 一种多工件台反向运动抗振解耦光刻工件台系统 | 2026-10-06 | 已受理 |
| 202611609303.2 | 一种双腔功率可控型无电极DPP光源 | 2026-10-18 | 已受理 |
| 202611652414.1 | 一种双层气氛梯度防护的晶圆制造系统及其工件传输方法 | 2026-10-23 | 已受理 |
| 202611653397.3 | 一种气体介质密度调控热管理系统及方法 | 2026-10-24 | 已受理 |
| 202611653987.6 | 一种晶圆静电卡盘 | 2026-10-26 | 已受理 |
| 2026117086962 | 一种反射镜同轴开孔微缩成像光学系统及其成像方法 | 2026-11-01 | 已受理 |
| 2026117105361 | 一种光刻机成像校准检测晶圆及原位成像校准方法 | 2026-11-02 | 已受理 |
已受理实用新型专利(3 项)
| 申请号 | 实用新型名称 | 申请日 | 状态 |
|---|---|---|---|
| 202621544548.7 | 一种动态零点自校准双法兰减振器及六轴超精密主动减振系统 | 2026-09-30 | 已受理 |
| 202621552816.X | 一种多工件台反向运动抗振解耦光刻工件台系统 | 2026-10-06 | 已受理 |
| 202621616142.5 | 一种双腔功率可控型无电极DPP光源 | 2026-10-18 | 已受理 |
产业化路线
原理样机 推进中
打通「光源—调制—成像」核心链路,完成关键器件样件验证与数字控制链路回归。
工程样机
整机集成与工艺适配,三级平台联动、飞行曝光时序闭环(软件定义成像机型)、精度指标达设计值。
验证机
与下游晶圆制造 / 封装企业完成工艺验证,形成可交付工艺包。
应用场景
两条机型产品线分别面向规则图形与非规则图形,合计覆盖四大领域 17 类精密图形化加工场景,其中曲面与异形工件共形图形化由机型 B 承担。
集成电路制造
先进制程关键层、存储阵列、先进封装与异构集成、掩模制造与修复、纳米压印模板。
光子与光电集成
硅光与光子芯片、超表面与微纳光学元件、AR/VR 光波导、Micro-LED 与微显示。
微纳与前沿器件
MEMS 传感器与执行器、量子器件与超导电路、微流控与生物芯片、二维材料器件。
柔性制造与特殊工况
载板离散图形、小批量多品种快速试制、曲面与异形工件共形图形化(机型 B)、科研专用元件。
欢迎产业伙伴洽谈合作
面向产业战略投资方、下游晶圆制造与芯片设计企业、国产供应链伙伴开放合作, 共同推进国产 EUV 装备 0-1 突破。